مقدمه
مقدمه
⚠️ ماژول دوربین Raspberry Pi - اطلاعیه سیستم عامل
ماژول Python Picamera در حال حاضر به طور پیش فرض با آخرین نسخه Raspberry Pi OS (به نام بولسی).
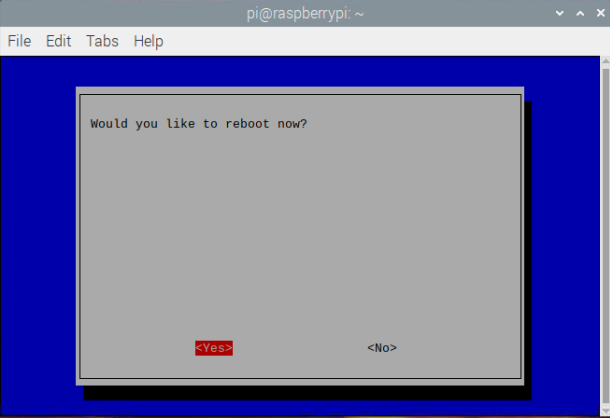
برای استفاده از ماژول Picamera، باید پشتیبانی قدیمی را برای دوربین فعال کنید.
یک پنجره ترمینال را باز کنید و دستور زیر را تایپ کنید:
sudo raspi-config
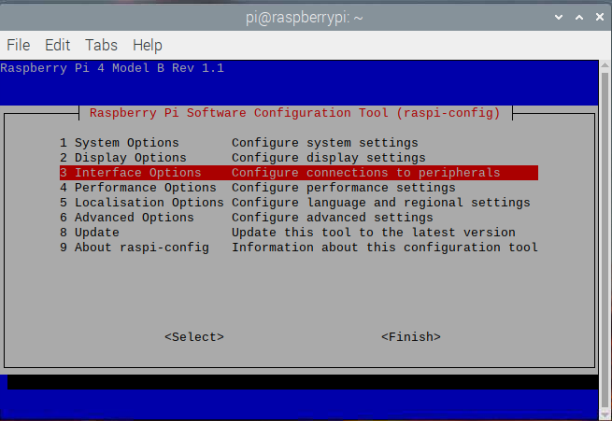
از کلیدهای مکان نما برای اسکرول کردن به پایین استفاده کنید Interface Options و کلید "Enter" را فشار دهید.
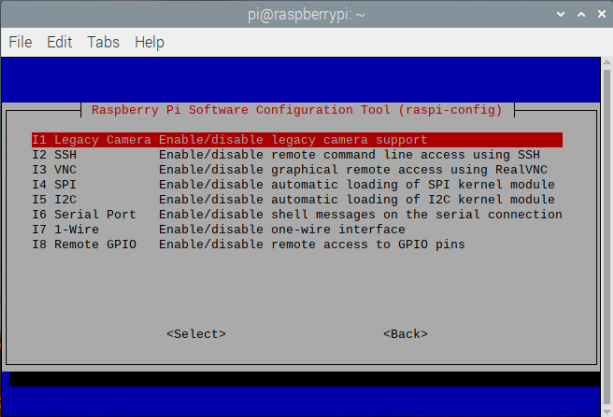
مطمئن شوید که "دوربین قدیمی فعال/غیرفعال کردن پشتیبانی از دوربین قدیمی" انتخاب شده است و کلید "Enter" را فشار دهید.
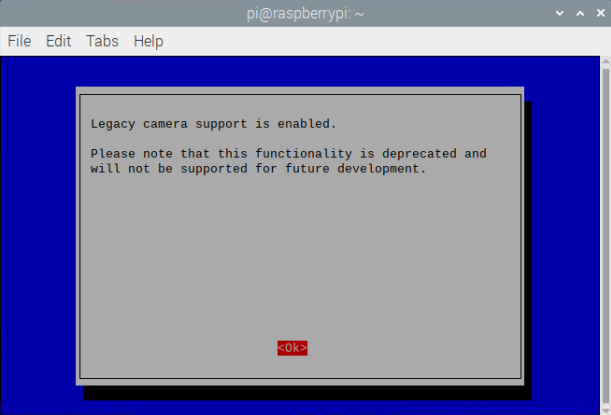
برای انتخاب از کلیدهای مکان نما استفاده کنید <Yes> و کلید "Enter" را فشار دهید
برای تایید دوباره "Enter" را فشار دهید
برای انتخاب از کلیدهای مکان نما استفاده کنید <Finish>
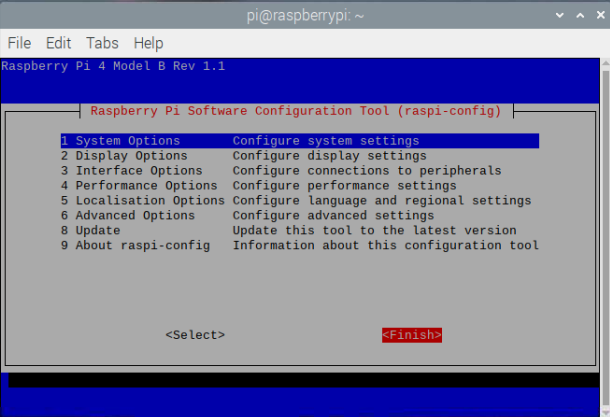
برای راه اندازی مجدد، "Enter" را فشار دهید.
در طول این پروژه شما یک چهره رباتی از ترکیب LEGO® و اجزای الکترونیکی خواهید ساخت. سپس از یک مدل یادگیری ماشینی موجود برای کمک به چهره خود برای تشخیص اشیاء مختلف و واکنش به آنها استفاده خواهید کرد.
آنچه را که خواهید ساخت
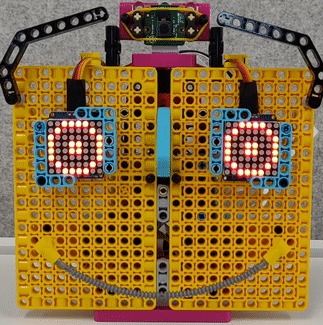
چهره ربات شما قادر خواهد بود طیف وسیعی از اشیاء را تشخیص دهد و به آنها واکنش نشان دهد. در اینجا می توانید نمونه ما از صورت ربات را ببینید.
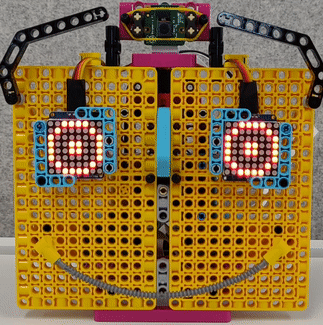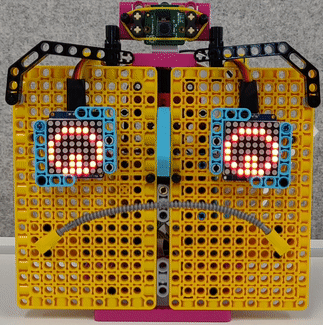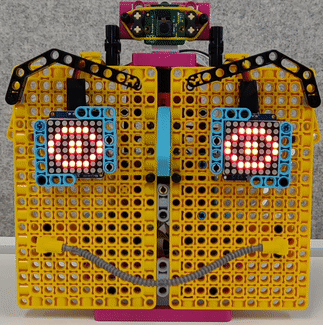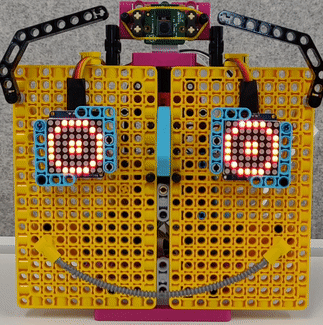
شما باید چهره ربات خود را با استفاده از هر LEGO® و مواد دیگری که در دسترس دارید بسازید. ما استفاده کردیم کیت LEGO® SPIKE™ Prime.
آنچه شما نیاز خواهید داشت
سخت افزار
- یک کامپیوتر رزبری پای
- کلاه ساخت Raspberry Pi
- یک ماژول دوربین Raspberry Pi
- یک کابل نواری دوربین رزبری پای 30 سانتی متری
- 2× موتورهای کوچک LEGO® Technic™
- 1× موتور بزرگ LEGO® Technic™
- 1× تخته نان کوچک
- 12× سیم بلوز پین به سوکت (20 سانتی متر)
- 2× ماتریس های LED Adafruit 8×8 (یا مشابه - برای مونتاژ و اصلاح به مقداری لحیم کاری نیاز دارد)
- پین های هدر انباشته بسیار طولانی
- مجموعه ای از LEGO® (ما از مجموعه ای از کیت LEGO® SPIKE™ Prime)
- توسعه دهنده هدر پین به سوکت 20 میلی متری.
- کیت لحیم کاری
نرم افزار
یک ترمینال را باز کنید و از دستورات زیر برای نصب کتابخانه های مورد نیاز استفاده کنید:
- BuildHAT کتابخانه Python برای کنترل Build HAT
sudo pip3 install buildhat
- کتابخانه TensorFlow Lite و نمونه مدل و برچسب ها
echo "deb https://packages.cloud.google.com/apt coral-edgetpu-stable main" | sudo tee /etc/apt/sources.list.d/coral-edgetpu.list
curl https://packages.cloud.google.com/apt/doc/apt-key.gpg | sudo apt-key add -
sudo apt-get update
sudo apt-get install python3-tflite-runtime
- کتابخانه ماتریس LED Adafruit
pip3 install adafruit-circuitpython-ht16k33
دانلودها
آنچه خواهید آموخت
- برای ساخت مکانیسم های پیچیده تر با استفاده از LEGO®
- برای استفاده از کتابخانه یادگیری ماشین برای تشخیص تصاویر
- برای استفاده از ساختارهای داده فرهنگ لغت برای کنترل حالات چهره
اطلاعات تکمیلی برای مربیان
اگر نیاز به چاپ این پروژه دارید، لطفا از نسخه مناسب چاپگر.
قبل از شروع، باید رایانه Raspberry Pi خود را راه اندازی کرده و Build HAT خود را متصل کرده باشید:
Raspberry Pi خود را با استفاده از پیچ و مهره M2 روی صفحه LEGO Maker Plate نصب کنید و مطمئن شوید که Raspberry Pi در کناره بدون لبه قرار دارد:
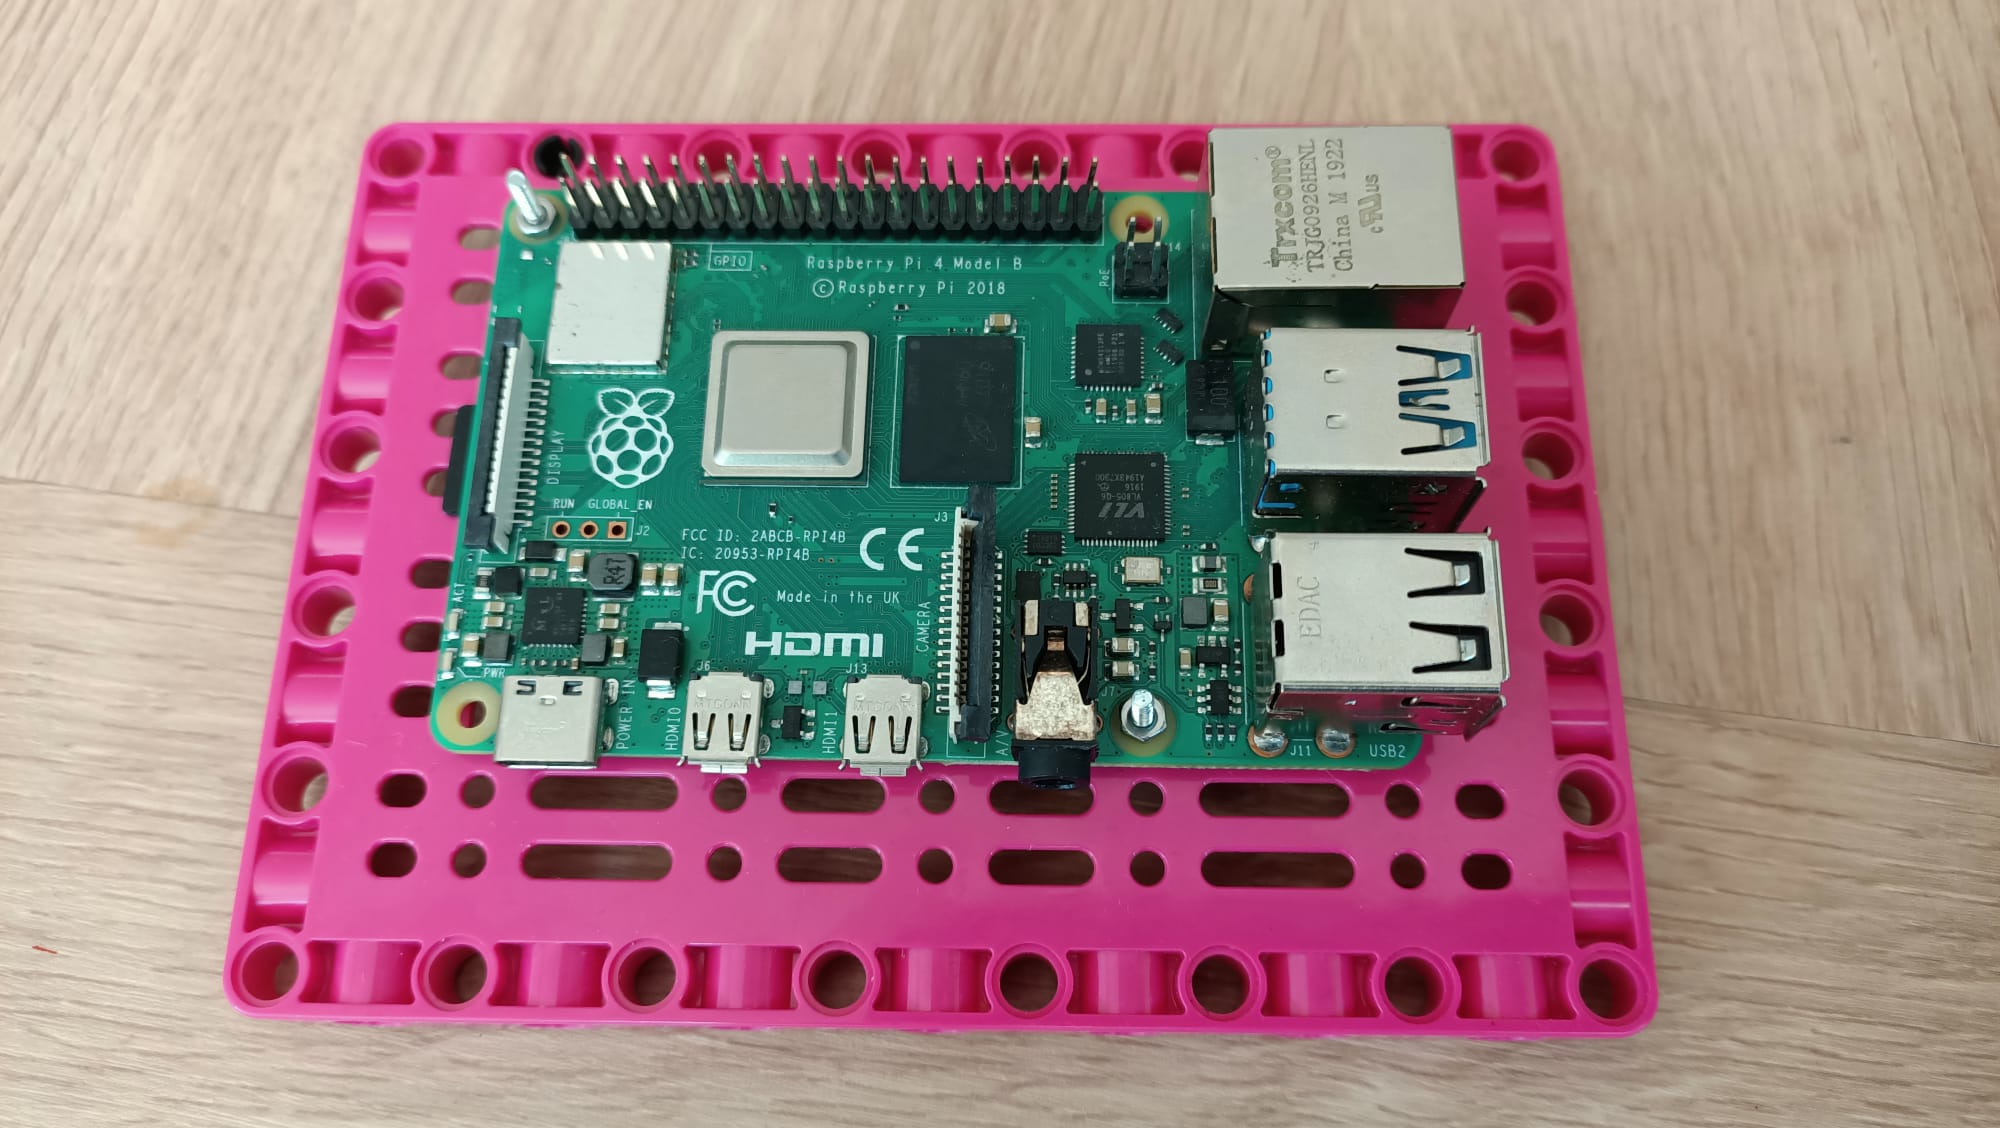
نصب Raspberry Pi به این صورت امکان دسترسی آسان به پورت ها و همچنین اسلات کارت SD را فراهم می کند. سازنده Plate به شما این امکان را می دهد که Raspberry Pi را راحت تر به ساختار اصلی داشبورد خود متصل کنید.
Build HAT را با Raspberry Pi ردیف کنید و مطمئن شوید که می توانید آن را ببینید This way up برچسب. مطمئن شوید که تمام پین های GPIO توسط کلاه پوشانده شده اند و محکم فشار دهید. (مثال از a استفاده می کند هدر انباشته، که پین ها را طولانی تر می کند.)
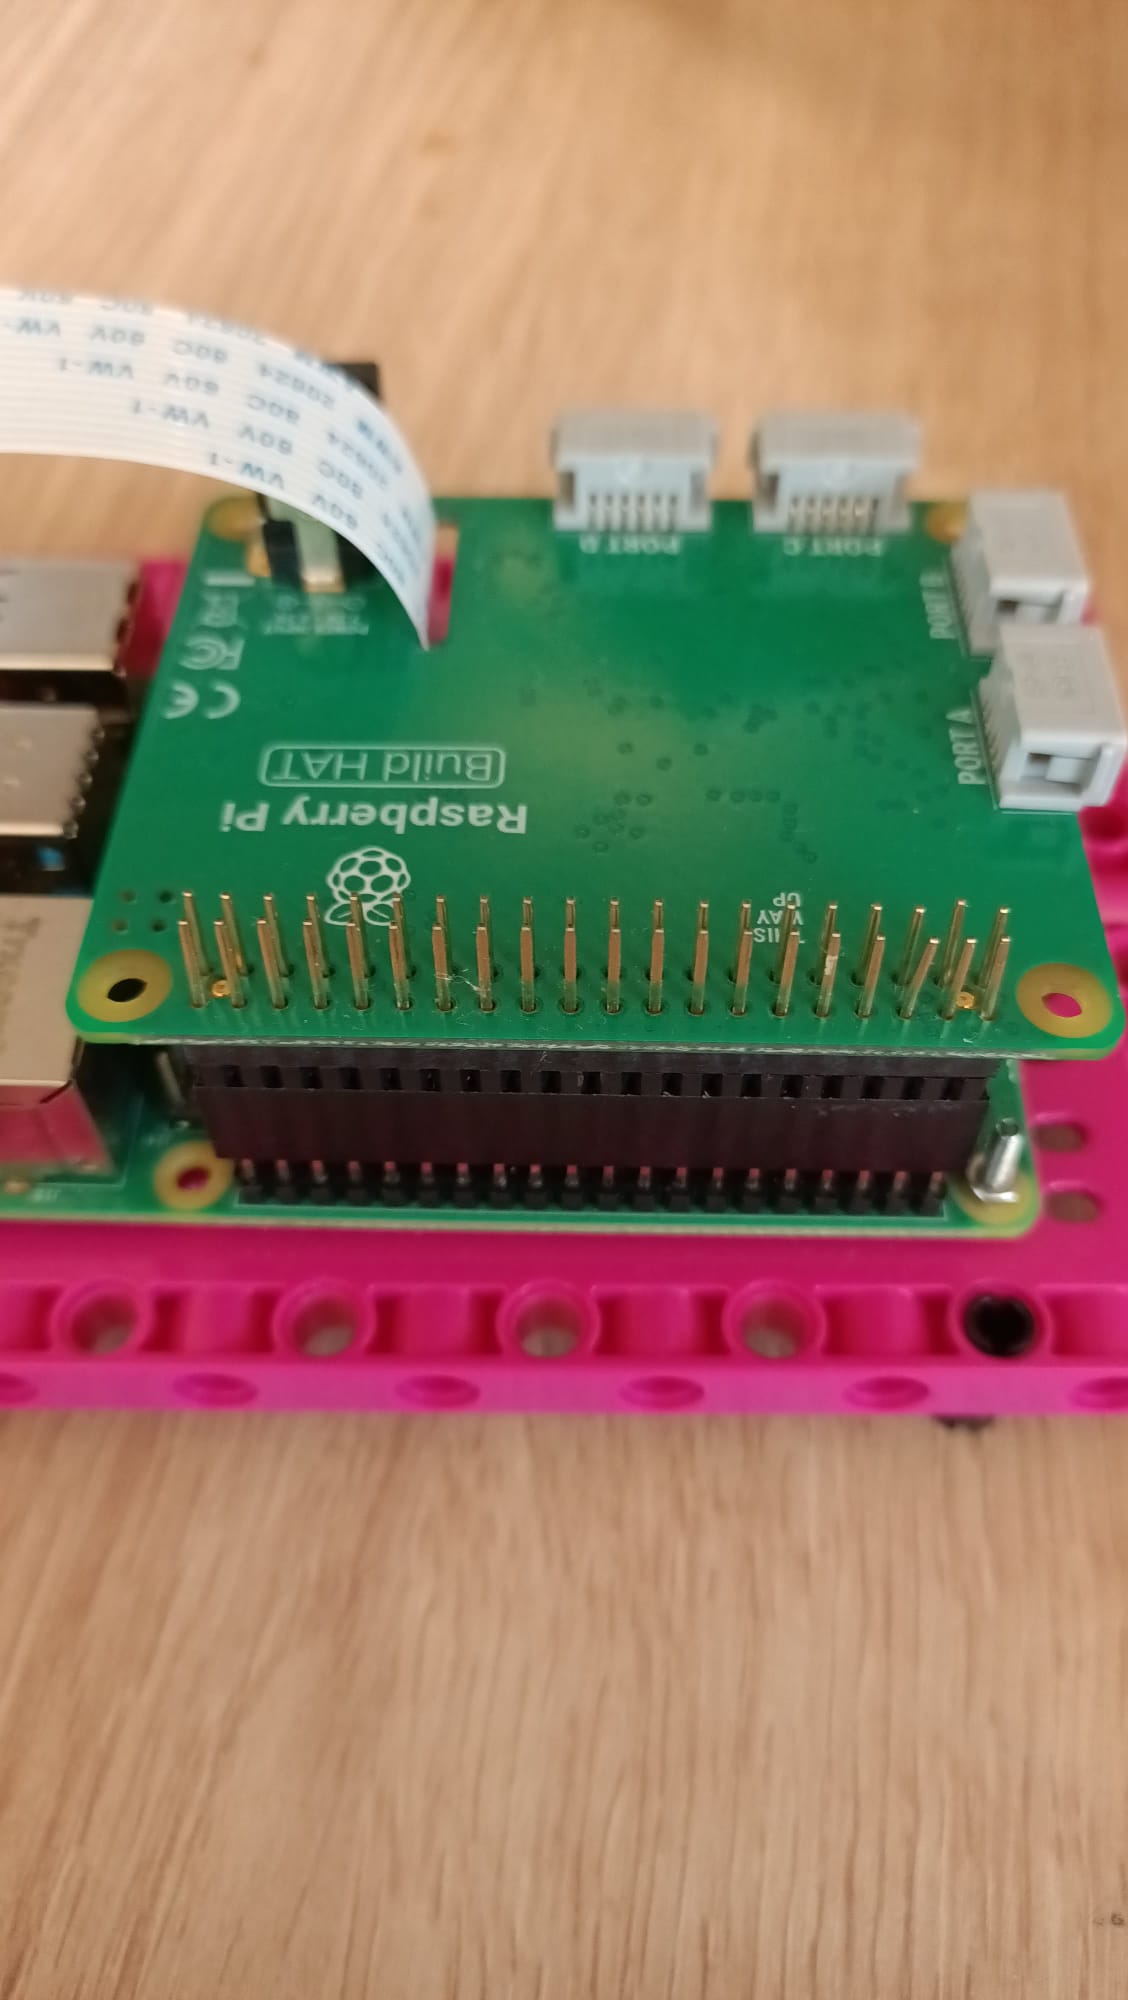
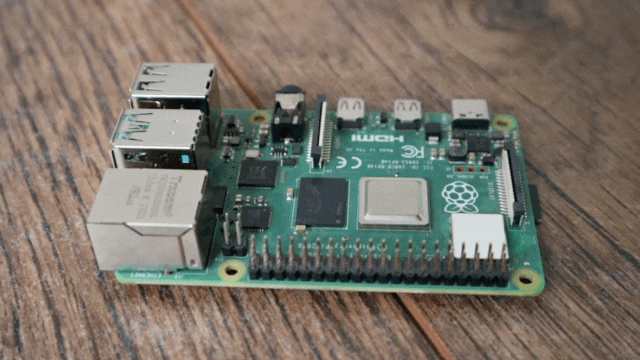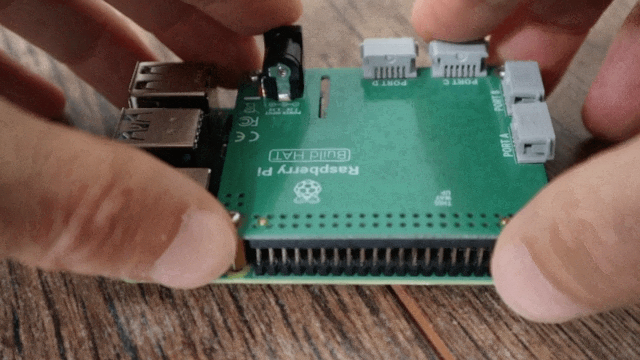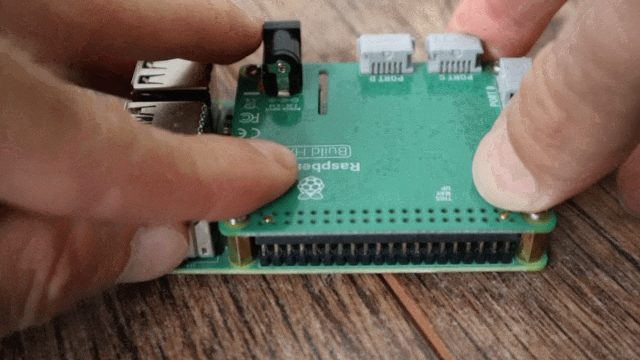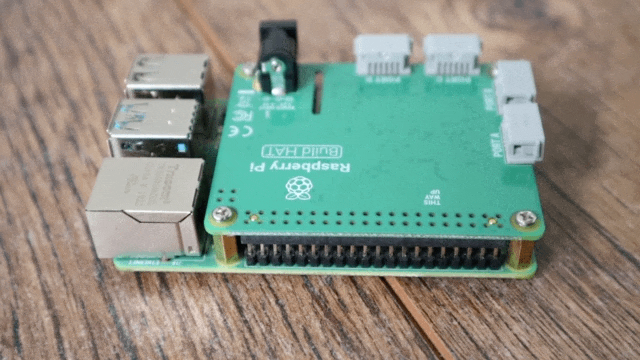
اکنون باید Raspberry Pi خود را با استفاده از جک بشکه ای 7.5 ولتی روی Build HAT تغذیه کنید، که به شما امکان می دهد از موتورها استفاده کنید.
اگر قبلاً این کار را نکرده اید، Raspberry Pi خود را با دنبال کردن این دستورالعمل ها تنظیم کنید:
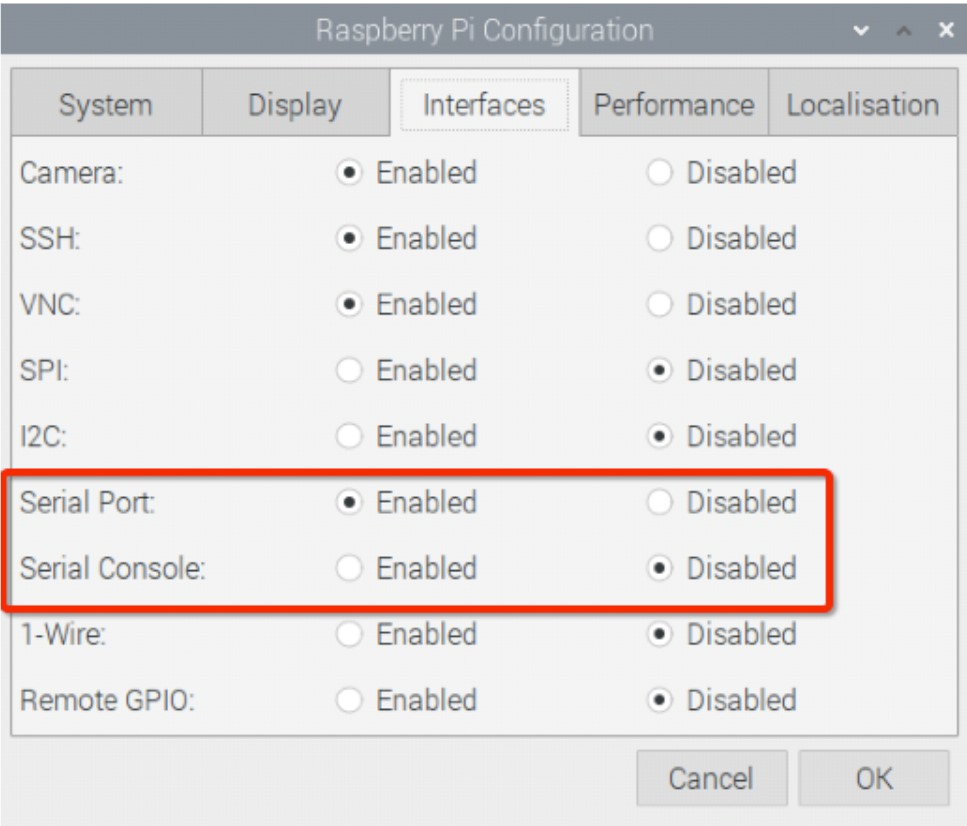
هنگامی که Raspberry Pi بوت شد، ابزار Raspberry Pi Configuration را با کلیک بر روی دکمه Raspberry Menu و سپس انتخاب "Preferences" و سپس "Raspberry Pi Configuration" باز کنید.
بر روی تب “interfaces” کلیک کنید و تنظیمات سریال را مطابق شکل زیر انجام دهید:
همچنین باید با دنبال کردن این دستورالعمل ها، کتابخانه buildhat python را نصب کنید:
کتابخانه buildhat Python را نصب کنید
با فشار دادن یک پنجره ترمینال در Raspberry Pi خود باز کنید Ctrl+Alt+T.
در نوع اعلان: sudo pip3 install buildhat
را فشار دهید Enter و منتظر پیام "نصب کامل شد" باشید.
 هلیو کیددنیای برنامهنویسی نوجوانان
 کارگاه پایتون
